#include <AutowareGNSSPublisher.h>
|
| | AutowareGNSSPublisher (const AutowareGNSSPublisher &)=delete |
| |
| | AutowareGNSSPublisher (std::string base_topic_name, std::string frame_id) |
| |
| AutowareGNSSPublisher & | operator= (const AutowareGNSSPublisher &)=delete |
| |
| bool | Publish () override |
| | Publishes both topics.
|
| |
| bool | Write (std::int32_t seconds, std::uint32_t nanoseconds, float tx, float ty, float tz, float pitch_deg, float yaw_deg, float roll_deg, double mgrs_offset_x, double mgrs_offset_y, double mgrs_offset_z) |
| | Fill both pose messages from the sensor's CARLA world transform (translation in meters, rotation pitch/yaw/roll in degrees) plus the MGRS map-origin offset in meters.
|
| |
| | ~AutowareGNSSPublisher () override |
| |
| | BasePublisher ()=default |
| |
| | BasePublisher (BasePublisher &&)=delete |
| |
| | BasePublisher (const BasePublisher &)=delete |
| |
| | BasePublisher (std::string base_topic_name) |
| |
| | BasePublisher (std::string base_topic_name, std::string frame_id) |
| |
| | BasePublisher (void *actor, std::string base_topic_name, std::string frame_id) |
| |
| void * | GetActor () const noexcept |
| |
| const std::string & | GetBaseTopicName () const noexcept |
| |
| const std::string & | GetFrameId () const noexcept |
| |
| BasePublisher & | operator= (BasePublisher &&)=delete |
| |
| BasePublisher & | operator= (const BasePublisher &)=delete |
| |
| virtual | ~BasePublisher ()=default |
| |
Definition at line 25 of file AutowareGNSSPublisher.h.
◆ AutowareGNSSPublisher() [1/2]
| carla::ros2::AutowareGNSSPublisher::AutowareGNSSPublisher |
( |
std::string |
base_topic_name, |
|
|
std::string |
frame_id |
|
) |
| |
◆ ~AutowareGNSSPublisher()
| carla::ros2::AutowareGNSSPublisher::~AutowareGNSSPublisher |
( |
| ) |
|
|
overridedefault |
◆ AutowareGNSSPublisher() [2/2]
◆ operator=()
◆ Publish()
| bool carla::ros2::AutowareGNSSPublisher::Publish |
( |
| ) |
|
|
overridevirtual |
◆ Write()
| bool carla::ros2::AutowareGNSSPublisher::Write |
( |
std::int32_t |
seconds, |
|
|
std::uint32_t |
nanoseconds, |
|
|
float |
tx, |
|
|
float |
ty, |
|
|
float |
tz, |
|
|
float |
pitch_deg, |
|
|
float |
yaw_deg, |
|
|
float |
roll_deg, |
|
|
double |
mgrs_offset_x, |
|
|
double |
mgrs_offset_y, |
|
|
double |
mgrs_offset_z |
|
) |
| |
◆ _impl
| std::shared_ptr<Impl> carla::ros2::AutowareGNSSPublisher::_impl |
|
private |
The documentation for this class was generated from the following files:
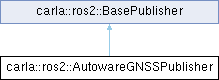
 Inheritance diagram for carla::ros2::AutowareGNSSPublisher: