#include <BasePublisher.h>
Definition at line 14 of file BasePublisher.h.
◆ BasePublisher() [1/6]
| carla::ros2::BasePublisher::BasePublisher |
( |
| ) |
|
|
default |
◆ BasePublisher() [2/6]
| carla::ros2::BasePublisher::BasePublisher |
( |
std::string |
base_topic_name | ) |
|
|
inlineexplicit |
◆ BasePublisher() [3/6]
| carla::ros2::BasePublisher::BasePublisher |
( |
std::string |
base_topic_name, |
|
|
std::string |
frame_id |
|
) |
| |
|
inline |
◆ BasePublisher() [4/6]
| carla::ros2::BasePublisher::BasePublisher |
( |
void * |
actor, |
|
|
std::string |
base_topic_name, |
|
|
std::string |
frame_id |
|
) |
| |
|
inline |
◆ ~BasePublisher()
| virtual carla::ros2::BasePublisher::~BasePublisher |
( |
| ) |
|
|
virtualdefault |
◆ BasePublisher() [5/6]
| carla::ros2::BasePublisher::BasePublisher |
( |
const BasePublisher & |
| ) |
|
|
delete |
◆ BasePublisher() [6/6]
◆ GetActor()
| void * carla::ros2::BasePublisher::GetActor |
( |
| ) |
const |
|
inlinenoexcept |
◆ GetBaseTopicName()
| const std::string & carla::ros2::BasePublisher::GetBaseTopicName |
( |
| ) |
const |
|
inlinenoexcept |
◆ GetFrameId()
| const std::string & carla::ros2::BasePublisher::GetFrameId |
( |
| ) |
const |
|
inlinenoexcept |
◆ operator=() [1/2]
◆ operator=() [2/2]
◆ Publish()
| virtual bool carla::ros2::BasePublisher::Publish |
( |
| ) |
|
|
pure virtual |
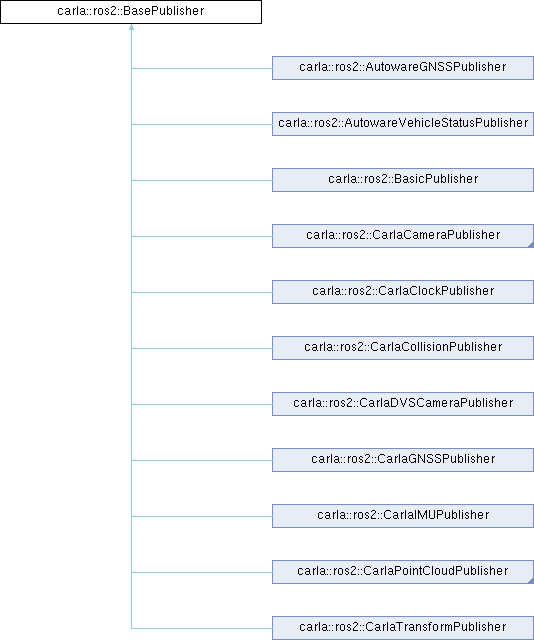
Implemented in carla::ros2::AutowareGNSSPublisher, carla::ros2::AutowareVehicleStatusPublisher, carla::ros2::BasicPublisher, carla::ros2::CarlaCameraPublisher, carla::ros2::CarlaClockPublisher, carla::ros2::CarlaCollisionPublisher, carla::ros2::CarlaDVSCameraPublisher, carla::ros2::CarlaGNSSPublisher, carla::ros2::CarlaIMUPublisher, carla::ros2::CarlaPointCloudPublisher, and carla::ros2::CarlaTransformPublisher.
Referenced by carla::ros2::BasicPublisher::Publish(), and carla::ros2::CarlaDVSCameraPublisher::Publish().
◆ _actor
| void* carla::ros2::BasePublisher::_actor {nullptr} |
|
protected |
◆ _base_topic_name
| std::string carla::ros2::BasePublisher::_base_topic_name |
|
protected |
◆ _frame_id
| std::string carla::ros2::BasePublisher::_frame_id |
|
protected |
The documentation for this class was generated from the following file:
 Inheritance diagram for carla::ros2::BasePublisher: