#include <Vector3D.h>
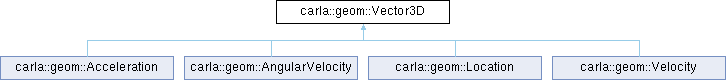
 Inheritance diagram for carla::geom::Vector3D:
Public Member Functions | |
| Vector3D | Abs () const |
| float | Length () const |
| float | Length2D () const |
| Vector3D | MakeUnitVector (const float epsilon=2.0f *std::numeric_limits< float >::epsilon()) const |
| Return a unit-length copy of this vector. | |
| template<typename MSGPACK_OBJECT > | |
| void | msgpack_object (MSGPACK_OBJECT *o, clmdep_msgpack::zone &sneaky_variable_that_shadows_z) const |
| template<typename Packer > | |
| void | msgpack_pack (Packer &pk) const |
| void | msgpack_unpack (clmdep_msgpack::object const &o) |
| constexpr bool | operator!= (const Vector3D &rhs) const |
| constexpr Vector3D & | operator*= (float rhs) |
| constexpr Vector3D & | operator+= (const Vector3D &rhs) |
| constexpr Vector3D & | operator-= (const float f) |
| constexpr Vector3D & | operator-= (const Vector3D &rhs) |
| constexpr Vector3D & | operator/= (float rhs) |
| Vector3D & | operator= (const FVector &rhs)=delete |
| constexpr bool | operator== (const Vector3D &rhs) const |
| constexpr float | SquaredLength () const |
| constexpr float | SquaredLength2D () const |
| Vector3D | ToCentimeters () const |
| Return a Vector3D converted from meters to centimeters. | |
| FVector | ToFVector () const |
| Vector3D | ToMeters () const |
| Return a Vector3D converted from centimeters to meters. | |
| Vector3D ()=default | |
| Vector3D (const FVector &v)=delete | |
| These 2 methods are explicitly deleted to avoid creating them by other users, unlike locations, some vectors have units and some don't, by removing these methods we found several places were the conversion from cm to m was missing. | |
| constexpr | Vector3D (float ix, float iy, float iz) |
Public Attributes | |
| float | x = 0.0f |
| float | y = 0.0f |
| float | z = 0.0f |
Static Public Attributes | |
| static constexpr auto | Dim = 3 |
Friends | |
| constexpr friend Vector3D | operator* (float lhs, Vector3D rhs) |
| constexpr friend Vector3D | operator* (Vector3D lhs, float rhs) |
| constexpr friend Vector3D | operator+ (Vector3D lhs, const Vector3D &rhs) |
| constexpr friend Vector3D | operator- (Vector3D lhs, const Vector3D &rhs) |
| constexpr friend Vector3D | operator/ (float lhs, Vector3D rhs) |
| constexpr friend Vector3D | operator/ (Vector3D lhs, float rhs) |
Detailed Description
Definition at line 17 of file geom/Vector3D.h.
Constructor & Destructor Documentation
◆ Vector3D() [1/3]
|
default |
Referenced by Abs(), and MakeUnitVector().
◆ Vector3D() [2/3]
|
inlineconstexpr |
Definition at line 37 of file geom/Vector3D.h.
◆ Vector3D() [3/3]
|
delete |
These 2 methods are explicitly deleted to avoid creating them by other users, unlike locations, some vectors have units and some don't, by removing these methods we found several places were the conversion from cm to m was missing.
Member Function Documentation
◆ Abs()
|
inline |
Definition at line 63 of file geom/Vector3D.h.
References Vector3D(), x, y, and z.
◆ Length()
|
inline |
Definition at line 51 of file geom/Vector3D.h.
References SquaredLength().
Referenced by carla::traffic_manager::MotionPlanStage::CollisionHandling(), AHSSLidar::ComputeDetection(), ARayCastLidar::ComputeDetection(), ARayCastLidar::ComputeIntensity(), carla::traffic_manager::CollisionStage::GetBoundary(), carla::geom::Math::GetVectorAngle(), carla::traffic_manager::TrafficLightStage::HandleNonSignalisedJunction(), MakeUnitVector(), carla::road::Map::SDFToMesh(), carla::traffic_manager::MotionPlanStage::Update(), carla::traffic_manager::CollisionStage::Update(), and carla::traffic_manager::LocalizationStage::Update().
◆ Length2D()
|
inline |
Definition at line 59 of file geom/Vector3D.h.
References SquaredLength2D().
Referenced by carla::road::Map::SDFToMesh().
◆ MakeUnitVector()
|
inline |
Return a unit-length copy of this vector.
When the vector's length is at or below epsilon, the input is returned unchanged (no runtime exception, no NaN). Callers that need the strict 1.0 / length normalization should pass epsilon = 0.
Definition at line 71 of file geom/Vector3D.h.
References Length(), Vector3D(), x, y, and z.
Referenced by carla::traffic_manager::DeviationCrossProduct(), carla::traffic_manager::DeviationDotProduct(), carla::traffic_manager::CollisionStage::GetBoundary(), carla::traffic_manager::CollisionStage::GetGeodesicBoundary(), carla::traffic_manager::CollisionStage::NegotiateCollision(), AHSSLidar::PostprocessDetection(), ARayCastLidar::PostprocessDetection(), carla::road::Map::SDFToMesh(), carla::client::detail::Client::SpawnActorWithParent(), and carla::traffic_manager::MotionPlanStage::Update().
◆ msgpack_object()
|
inline |
Definition at line 206 of file geom/Vector3D.h.
◆ msgpack_pack()
|
inline |
- Todo:
- The following is copy-pasted from MSGPACK_DEFINE_ARRAY. This is a workaround for an issue in msgpack library. The MSGPACK_DEFINE_ARRAY macro is shadowing our
zvariable. https://github.com/msgpack/msgpack-c/issues/709
Definition at line 197 of file geom/Vector3D.h.
◆ msgpack_unpack()
|
inline |
Definition at line 201 of file geom/Vector3D.h.
◆ operator!=()
|
inlineconstexpr |
Definition at line 158 of file geom/Vector3D.h.
◆ operator*=()
|
inlineconstexpr |
Definition at line 116 of file geom/Vector3D.h.
◆ operator+=()
Definition at line 85 of file geom/Vector3D.h.
◆ operator-=() [1/2]
|
inlineconstexpr |
Definition at line 109 of file geom/Vector3D.h.
◆ operator-=() [2/2]
Definition at line 97 of file geom/Vector3D.h.
◆ operator/=()
|
inlineconstexpr |
Definition at line 133 of file geom/Vector3D.h.
◆ operator=()
|
delete |
◆ operator==()
|
inlineconstexpr |
Definition at line 154 of file geom/Vector3D.h.
◆ SquaredLength()
|
inlineconstexpr |
Definition at line 47 of file geom/Vector3D.h.
Referenced by Length(), carla::traffic_manager::MotionPlanStage::SafeAfterJunction(), carla::traffic_manager::LocalizationStage::Update(), carla::nav::WalkerManager::Update(), carla::nav::Navigation::UpdateCrowd(), and carla::traffic_manager::ALSM::UpdateIdleTime().
◆ SquaredLength2D()
|
inlineconstexpr |
◆ ToCentimeters()
|
inline |
Return a Vector3D converted from meters to centimeters.
Definition at line 180 of file geom/Vector3D.h.
◆ ToFVector()
|
inline |
Definition at line 184 of file geom/Vector3D.h.
◆ ToMeters()
|
inline |
Return a Vector3D converted from centimeters to meters.
Definition at line 175 of file geom/Vector3D.h.
Friends And Related Symbol Documentation
◆ operator* [1/2]
Definition at line 128 of file geom/Vector3D.h.
◆ operator* [2/2]
Definition at line 123 of file geom/Vector3D.h.
◆ operator+
Definition at line 92 of file geom/Vector3D.h.
◆ operator-
Definition at line 104 of file geom/Vector3D.h.
◆ operator/ [1/2]
Definition at line 145 of file geom/Vector3D.h.
◆ operator/ [2/2]
Definition at line 140 of file geom/Vector3D.h.
Member Data Documentation
◆ Dim
|
staticconstexpr |
Definition at line 19 of file geom/Vector3D.h.
◆ x
| float carla::geom::Vector3D::x = 0.0f |
Definition at line 25 of file geom/Vector3D.h.
Referenced by Abs(), CaService::AddBasicVehicleContainerHighFrequency(), carla::road::Map::AddElementToRtree(), carla::nav::Navigation::AddOrUpdateVehicle(), carla::nav::Navigation::AddWalker(), carla::rss::RssCheck::AppendRoutingTarget(), carla::geom::OffsetTransform::ApplyInverseTransformation(), carla::road::element::DirectedPoint::ApplyLateralOffset(), carla::geom::OffsetTransform::ApplyTransformation(), carla::road::element::LaneCrossingCalculator::Calculate(), carla::traffic_manager::MotionPlanStage::CalculateBaseOffset(), carla::traffic_manager::LocalizationStage::ComputeActionBuffer(), carla::agents::navigation::ComputeDistance(), carla::road::ComputeDuplicateTraceRoads(), carla::agents::navigation::ComputeMagnitudeAngle(), carla::traffic_manager::LocalizationStage::ComputeNextAction(), carla::geom::BoundingBox::Contains(), carla::geom::Math::Cross(), carla::traffic_manager::DeviationCrossProduct(), carla::traffic_manager::DeviationDotProduct(), carla::geom::Math::DistanceArcToPoint(), carla::geom::Math::DistanceSquared(), carla::geom::Math::DistanceSquared2D(), carla::road::element::GeometrySpiral::DistanceTo(), carla::road::element::GeometryPoly3::DistanceTo(), carla::road::element::GeometryParamPoly3::DistanceTo(), carla::agents::navigation::DistanceVehicle(), carla::geom::Math::Dot(), carla::geom::Math::Dot2D(), carla::agents::navigation::DrawWaypoints(), carla::road::Map::FilterJunctionsByPosition(), carla::road::Map::FilterRoadsByPosition(), carla::nav::Navigation::GetAgentRoute(), carla::road::Map::GetAllCrosswalkZones(), carla::traffic_manager::CollisionStage::GetBoundary(), carla::road::Map::GetClosestWaypointOnRoad(), carla::traffic_manager::CollisionStage::GetGeodesicBoundary(), carla::rss::RssCheck::GetGreenTrafficLightsOnRoute(), carla::geom::Transform::GetInverseMatrix(), carla::geom::BoundingBox::GetLocalVerticesNoRotation(), carla::geom::Transform::GetMatrix(), carla::nav::Navigation::GetPath(), carla::traffic_manager::GetPathSpeedLimit(), carla::nav::Navigation::GetRandomLocation(), carla::rss::RssCheck::GetRoutingTargets(), carla::client::TrafficSign::GetStopWaypoints(), carla::traffic_manager::GetThreePointCircleRadius(), carla::agents::navigation::GetTrafficLightTriggerLocation(), carla::road::Map::GetTreesTransform(), carla::nav::Navigation::GetWalkerPosition(), carla::nav::Navigation::GetWalkerTransform(), carla::traffic_manager::InMemoryMap::GetWaypoint(), carla::traffic_manager::InMemoryMap::GetWaypointsInDelta(), carla::client::WalkerAIController::GoToLocation(), carla::nav::Navigation::HasVehicleNear(), carla::traffic_manager::InterpolateBufferAt(), carla::geom::Rotation::InverseRotateVector(), carla::traffic_manager::IsOffsetSideOccupied(), carla::traffic_manager::MotionPlanStage::IsWideTurnSideOccupied(), carla::agents::navigation::IsWithinDistance(), MakeUnitVector(), msgpack_object(), msgpack_pack(), msgpack_unpack(), carla::traffic_manager::CollisionStage::NegotiateCollision(), carla::geom::Location::operator FVector(), carla::rpc::VehiclePhysicsControl::operator FVehiclePhysicsControl(), carla::rpc::WalkerControl::operator FWalkerControl(), carla::nav::WalkerEventVisitor::operator()(), operator*=(), operator+=(), operator-=(), operator-=(), operator/=(), carla::geom::operator<<(), operator==(), carla::road::element::GeometryLine::PosFromDist(), carla::road::element::GeometryArc::PosFromDist(), carla::road::element::GeometrySpiral::PosFromDist(), carla::road::element::GeometryPoly3::PosFromDist(), carla::road::element::GeometryParamPoly3::PosFromDist(), carla::ros2::ROS2::ProcessDataFromAutowareGNSS(), carla::ros2::ROS2::ProcessDataFromCollisionSensor(), carla::ros2::ROS2::ProcessDataFromIMU(), carla::ros2::ROS2::PublishTransform(), carla::client::Rotate(), carla::geom::Math::RotatePointOnOrigin2D(), carla::geom::Rotation::RotateVector(), carla::agents::navigation::PIDLateralController::RunStep(), carla::road::Map::SDFToMesh(), carla::traffic_manager::SimpleWaypoint::SetLeftWaypoint(), carla::traffic_manager::SimpleWaypoint::SetRightWaypoint(), carla::traffic_manager::InMemoryMap::SetUpSpatialTree(), carla::nav::Navigation::SetWalkerDirectTargetIndex(), carla::nav::Navigation::SetWalkerLookAt(), carla::geom::Simplification::Simplificate(), SquaredLength(), SquaredLength2D(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), ToFVector(), carla::geom::Velocity::ToFVectorCmPerSecond(), carla::geom::Acceleration::ToFVectorCmPerSecondSquared(), carla::geom::AngularVelocity::ToFVectorDegPerSecond(), carla::geom::GeoProjection::TransformToGeoLocationLambertConformalConic(), carla::geom::GeoProjection::TransformToGeoLocationTransverseMercator(), carla::geom::GeoProjection::TransformToGeoLocationUniversalTransverseMercator(), carla::geom::GeoProjection::TransformToGeoLocationWebMercator(), carla::agents::navigation::UnitVector(), carla::traffic_manager::MotionPlanStage::Update(), carla::traffic_manager::CollisionStage::Update(), carla::nav::WalkerManager::Update(), carla::traffic_manager::ALSM::UpdateData(), carla::traffic_manager::ALSM::UpdateUnregisteredActorsData(), carla::client::detail::WalkerNavigation::UpdateVehiclesInCrowd(), carla::agents::navigation::BasicAgent::VehicleObstacleDetected(), carla::sensor::data::LidarDetection::WriteDetection(), and carla::sensor::data::SemanticLidarDetection::WriteDetection().
◆ y
| float carla::geom::Vector3D::y = 0.0f |
Definition at line 27 of file geom/Vector3D.h.
Referenced by Abs(), CaService::AddBasicVehicleContainerHighFrequency(), carla::road::Map::AddElementToRtree(), carla::nav::Navigation::AddOrUpdateVehicle(), carla::nav::Navigation::AddWalker(), carla::rss::RssCheck::AppendRoutingTarget(), carla::geom::OffsetTransform::ApplyInverseTransformation(), carla::road::element::DirectedPoint::ApplyLateralOffset(), carla::geom::OffsetTransform::ApplyTransformation(), carla::road::element::LaneCrossingCalculator::Calculate(), carla::traffic_manager::LocalizationStage::ComputeActionBuffer(), carla::agents::navigation::ComputeDistance(), carla::road::ComputeDuplicateTraceRoads(), carla::agents::navigation::ComputeMagnitudeAngle(), carla::traffic_manager::LocalizationStage::ComputeNextAction(), carla::road::Lane::ComputeTransform(), carla::geom::BoundingBox::Contains(), carla::geom::Math::Cross(), carla::traffic_manager::DeviationCrossProduct(), carla::traffic_manager::DeviationDotProduct(), carla::geom::Math::DistanceArcToPoint(), carla::geom::Math::DistanceSquared(), carla::geom::Math::DistanceSquared2D(), carla::road::element::GeometrySpiral::DistanceTo(), carla::road::element::GeometryPoly3::DistanceTo(), carla::road::element::GeometryParamPoly3::DistanceTo(), carla::agents::navigation::DistanceVehicle(), carla::geom::Math::Dot(), carla::geom::Math::Dot2D(), carla::agents::navigation::DrawWaypoints(), carla::road::Map::FilterJunctionsByPosition(), carla::road::Map::FilterRoadsByPosition(), carla::geom::MeshFactory::GenerateLaneMarksForCenterLine(), carla::nav::Navigation::GetAgentRoute(), carla::road::Map::GetAllCrosswalkZones(), carla::traffic_manager::CollisionStage::GetBoundary(), carla::road::Map::GetClosestWaypointOnRoad(), carla::road::Lane::GetCornerPositions(), carla::traffic_manager::CollisionStage::GetGeodesicBoundary(), carla::geom::Transform::GetInverseMatrix(), carla::geom::BoundingBox::GetLocalVerticesNoRotation(), carla::geom::Transform::GetMatrix(), carla::nav::Navigation::GetPath(), carla::traffic_manager::GetPathSpeedLimit(), carla::nav::Navigation::GetRandomLocation(), carla::rss::RssCheck::GetRoutingTargets(), carla::traffic_manager::GetThreePointCircleRadius(), carla::agents::navigation::GetTrafficLightTriggerLocation(), carla::client::Road::GetTransformAt(), carla::road::Map::GetTreesTransform(), carla::nav::Navigation::GetWalkerPosition(), carla::nav::Navigation::GetWalkerTransform(), carla::traffic_manager::InMemoryMap::GetWaypoint(), carla::traffic_manager::InMemoryMap::GetWaypointsInDelta(), carla::client::WalkerAIController::GoToLocation(), carla::nav::Navigation::HasVehicleNear(), carla::geom::Rotation::InverseRotateVector(), carla::traffic_manager::IsOffsetSideOccupied(), carla::agents::navigation::IsWithinDistance(), MakeUnitVector(), msgpack_object(), msgpack_pack(), msgpack_unpack(), carla::geom::Location::operator FVector(), carla::rpc::VehiclePhysicsControl::operator FVehiclePhysicsControl(), carla::rpc::WalkerControl::operator FWalkerControl(), carla::nav::WalkerEventVisitor::operator()(), operator*=(), operator+=(), operator-=(), operator-=(), operator/=(), carla::geom::operator<<(), operator==(), carla::road::element::GeometryLine::PosFromDist(), carla::road::element::GeometryArc::PosFromDist(), carla::road::element::GeometrySpiral::PosFromDist(), carla::road::element::GeometryPoly3::PosFromDist(), carla::road::element::GeometryParamPoly3::PosFromDist(), carla::ros2::ROS2::ProcessDataFromAutowareGNSS(), carla::ros2::ROS2::ProcessDataFromCollisionSensor(), carla::ros2::ROS2::ProcessDataFromIMU(), carla::ros2::ROS2::PublishTransform(), carla::client::Rotate(), carla::geom::Math::RotatePointOnOrigin2D(), carla::geom::Rotation::RotateVector(), carla::agents::navigation::PIDLateralController::RunStep(), carla::road::Map::SDFToMesh(), carla::traffic_manager::SimpleWaypoint::SetLeftWaypoint(), carla::traffic_manager::SimpleWaypoint::SetRightWaypoint(), carla::traffic_manager::InMemoryMap::SetUpSpatialTree(), carla::nav::Navigation::SetWalkerDirectTargetIndex(), carla::nav::Navigation::SetWalkerLookAt(), carla::geom::Simplification::Simplificate(), SquaredLength(), SquaredLength2D(), carla::geom::SwapHandedness(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), ToFVector(), carla::geom::Velocity::ToFVectorCmPerSecond(), carla::geom::Acceleration::ToFVectorCmPerSecondSquared(), carla::geom::AngularVelocity::ToFVectorDegPerSecond(), carla::geom::GeoProjection::TransformToGeoLocationLambertConformalConic(), carla::geom::GeoProjection::TransformToGeoLocationTransverseMercator(), carla::geom::GeoProjection::TransformToGeoLocationUniversalTransverseMercator(), carla::geom::GeoProjection::TransformToGeoLocationWebMercator(), carla::agents::navigation::UnitVector(), carla::nav::WalkerManager::Update(), carla::traffic_manager::ALSM::UpdateData(), carla::traffic_manager::ALSM::UpdateUnregisteredActorsData(), carla::client::detail::WalkerNavigation::UpdateVehiclesInCrowd(), carla::agents::navigation::BasicAgent::VehicleObstacleDetected(), carla::sensor::data::LidarDetection::WriteDetection(), and carla::sensor::data::SemanticLidarDetection::WriteDetection().
◆ z
| float carla::geom::Vector3D::z = 0.0f |
Definition at line 29 of file geom/Vector3D.h.
Referenced by Abs(), CaService::AddBasicVehicleContainerHighFrequency(), carla::road::Map::AddElementToRtree(), carla::nav::Navigation::AddOrUpdateVehicle(), carla::nav::Navigation::AddWalker(), carla::geom::OffsetTransform::ApplyInverseTransformation(), carla::geom::OffsetTransform::ApplyTransformation(), carla::agents::navigation::ComputeDistance(), carla::road::Lane::ComputeTransform(), carla::geom::BoundingBox::Contains(), carla::geom::Math::Cross(), carla::traffic_manager::DeviationDotProduct(), carla::geom::Math::DistanceSquared(), carla::geom::Math::Dot(), carla::agents::navigation::DrawWaypoints(), carla::nav::Navigation::GetAgentRoute(), carla::road::Map::GetAllCrosswalkZones(), GetClosestTrafficSignActor(), carla::road::Map::GetClosestWaypointOnRoad(), carla::road::Lane::GetCornerPositions(), carla::road::Road::GetDirectedPointIn(), carla::geom::Transform::GetInverseMatrix(), carla::geom::BoundingBox::GetLocalVerticesNoRotation(), carla::geom::Transform::GetMatrix(), carla::nav::Navigation::GetPath(), carla::traffic_manager::GetPathSpeedLimit(), carla::nav::Navigation::GetRandomLocation(), carla::rss::RssCheck::GetRoutingTargets(), carla::agents::navigation::GetTrafficLightTriggerLocation(), carla::road::Map::GetTreesTransform(), carla::nav::Navigation::GetWalkerPosition(), carla::nav::Navigation::GetWalkerTransform(), carla::traffic_manager::InMemoryMap::GetWaypoint(), carla::traffic_manager::InMemoryMap::GetWaypointsInDelta(), carla::client::WalkerAIController::GoToLocation(), carla::nav::Navigation::HasVehicleNear(), carla::geom::Rotation::InverseRotateVector(), MakeUnitVector(), carla::geom::MeshFactory::MergeAndSmooth(), msgpack_object(), msgpack_pack(), msgpack_unpack(), carla::geom::Location::operator FVector(), carla::rpc::VehiclePhysicsControl::operator FVehiclePhysicsControl(), carla::rpc::WalkerControl::operator FWalkerControl(), carla::nav::WalkerEventVisitor::operator()(), operator*=(), operator+=(), operator-=(), operator-=(), operator/=(), carla::geom::operator<<(), operator==(), carla::ros2::ROS2::ProcessDataFromAutowareGNSS(), carla::ros2::ROS2::ProcessDataFromCollisionSensor(), carla::ros2::ROS2::ProcessDataFromIMU(), carla::ros2::ROS2::PublishTransform(), carla::client::Rotate(), carla::geom::Rotation::RotateVector(), carla::road::Map::SDFToMesh(), carla::traffic_manager::InMemoryMap::SetUpSpatialTree(), carla::nav::Navigation::SetWalkerDirectTargetIndex(), carla::nav::Navigation::SetWalkerLookAt(), carla::geom::Simplification::Simplificate(), SquaredLength(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), TEST(), ToFVector(), carla::geom::Velocity::ToFVectorCmPerSecond(), carla::geom::Acceleration::ToFVectorCmPerSecondSquared(), carla::geom::AngularVelocity::ToFVectorDegPerSecond(), carla::geom::GeoProjection::TransformToGeoLocationLambertConformalConic(), carla::geom::GeoProjection::TransformToGeoLocationTransverseMercator(), carla::geom::GeoProjection::TransformToGeoLocationUniversalTransverseMercator(), carla::geom::GeoProjection::TransformToGeoLocationWebMercator(), carla::agents::navigation::UnitVector(), carla::traffic_manager::MotionPlanStage::Update(), carla::traffic_manager::CollisionStage::Update(), carla::nav::WalkerManager::Update(), carla::traffic_manager::ALSM::UpdateData(), carla::traffic_manager::ALSM::UpdateUnregisteredActorsData(), carla::client::detail::WalkerNavigation::UpdateVehiclesInCrowd(), carla::agents::navigation::BasicAgent::VehicleObstacleDetected(), carla::sensor::data::LidarDetection::WriteDetection(), and carla::sensor::data::SemanticLidarDetection::WriteDetection().
The documentation for this struct was generated from the following file:
