#include <SemanticLidarData.h>
 Inheritance diagram for carla::sensor::data::SemanticLidarData:
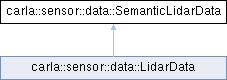
Public Member Functions | |
| uint32_t | GetChannelCount () const |
| float | GetHorizontalAngle () const |
| SemanticLidarData & | operator= (SemanticLidarData &&)=default |
| virtual void | ResetMemory (std::vector< uint32_t > points_per_channel) |
| SemanticLidarData (uint32_t ChannelCount=0u) | |
| void | SetHorizontalAngle (float angle) |
| virtual void | WriteChannelCount (std::vector< uint32_t > points_per_channel) |
| void | WritePointsSync (const std::vector< SemanticLidarDetection > &detections) |
| virtual void | WritePointSync (SemanticLidarDetection &detection) |
| virtual | ~SemanticLidarData () |
Protected Types | |
| enum | Index : size_t { HorizontalAngle , ChannelCount , SIZE } |
Protected Attributes | |
| std::vector< uint32_t > | _header |
| uint32_t | _max_channel_points |
Private Attributes | |
| std::vector< SemanticLidarDetection > | _ser_points |
Friends | |
| class | carla::ros2::ROS2 |
| class | s11n::SemanticLidarHeaderView |
| class | s11n::SemanticLidarSerializer |
Detailed Description
Definition at line 86 of file SemanticLidarData.h.
Member Enumeration Documentation
◆ Index
|
protected |
| Enumerator | |
|---|---|
| HorizontalAngle | |
| ChannelCount | |
| SIZE | |
Definition at line 90 of file SemanticLidarData.h.
Constructor & Destructor Documentation
◆ SemanticLidarData()
|
inlineexplicit |
Definition at line 97 of file SemanticLidarData.h.
References _header, and ChannelCount.
◆ ~SemanticLidarData()
|
inlinevirtual |
Definition at line 104 of file SemanticLidarData.h.
Member Function Documentation
◆ GetChannelCount()
|
inline |
Definition at line 114 of file SemanticLidarData.h.
References _header, and ChannelCount.
Referenced by carla::sensor::data::LidarData::ResetMemory(), ResetMemory(), and WriteChannelCount().
◆ GetHorizontalAngle()
|
inline |
Definition at line 106 of file SemanticLidarData.h.
References _header, and HorizontalAngle.
Referenced by ARayCastSemanticLidar::GetMirrorState(), and ARayCastSemanticLidar::SimulateLidar().
◆ operator=()
|
default |
◆ ResetMemory()
|
inlinevirtual |
Reimplemented in carla::sensor::data::LidarData.
Definition at line 118 of file SemanticLidarData.h.
References _header, _ser_points, DEBUG_ASSERT, GetChannelCount(), and SIZE.
Referenced by ARayCastSemanticLidar::ComputeAndSaveDetections().
◆ SetHorizontalAngle()
|
inline |
Definition at line 110 of file SemanticLidarData.h.
References _header, and HorizontalAngle.
Referenced by ARayCastSemanticLidar::SetMirrorState(), and ARayCastSemanticLidar::SimulateLidar().
◆ WriteChannelCount()
|
inlinevirtual |
Definition at line 129 of file SemanticLidarData.h.
References _header, GetChannelCount(), and SIZE.
Referenced by ARayCastSemanticLidar::ComputeAndSaveDetections().
◆ WritePointsSync()
|
inline |
Definition at line 138 of file SemanticLidarData.h.
References _ser_points.
Referenced by ARayCastSemanticLidar::ComputeAndSaveDetections().
◆ WritePointSync()
|
inlinevirtual |
Reimplemented in carla::sensor::data::LidarData.
Definition at line 134 of file SemanticLidarData.h.
References _ser_points, and detection.
Friends And Related Symbol Documentation
◆ carla::ros2::ROS2
|
friend |
Definition at line 151 of file SemanticLidarData.h.
◆ s11n::SemanticLidarHeaderView
|
friend |
Definition at line 149 of file SemanticLidarData.h.
◆ s11n::SemanticLidarSerializer
|
friend |
Definition at line 150 of file SemanticLidarData.h.
Member Data Documentation
◆ _header
|
protected |
Definition at line 143 of file SemanticLidarData.h.
Referenced by GetChannelCount(), GetHorizontalAngle(), carla::ros2::ROS2::ProcessDataFromLidar(), carla::sensor::data::LidarData::ResetMemory(), ResetMemory(), SemanticLidarData(), carla::sensor::s11n::LidarSerializer::Serialize(), carla::sensor::s11n::SemanticLidarSerializer::Serialize(), SetHorizontalAngle(), and WriteChannelCount().
◆ _max_channel_points
|
protected |
Definition at line 144 of file SemanticLidarData.h.
◆ _ser_points
|
private |
Definition at line 147 of file SemanticLidarData.h.
Referenced by carla::ros2::ROS2::ProcessDataFromSemanticLidar(), ResetMemory(), carla::sensor::s11n::SemanticLidarSerializer::Serialize(), WritePointsSync(), and WritePointSync().
The documentation for this class was generated from the following file:
